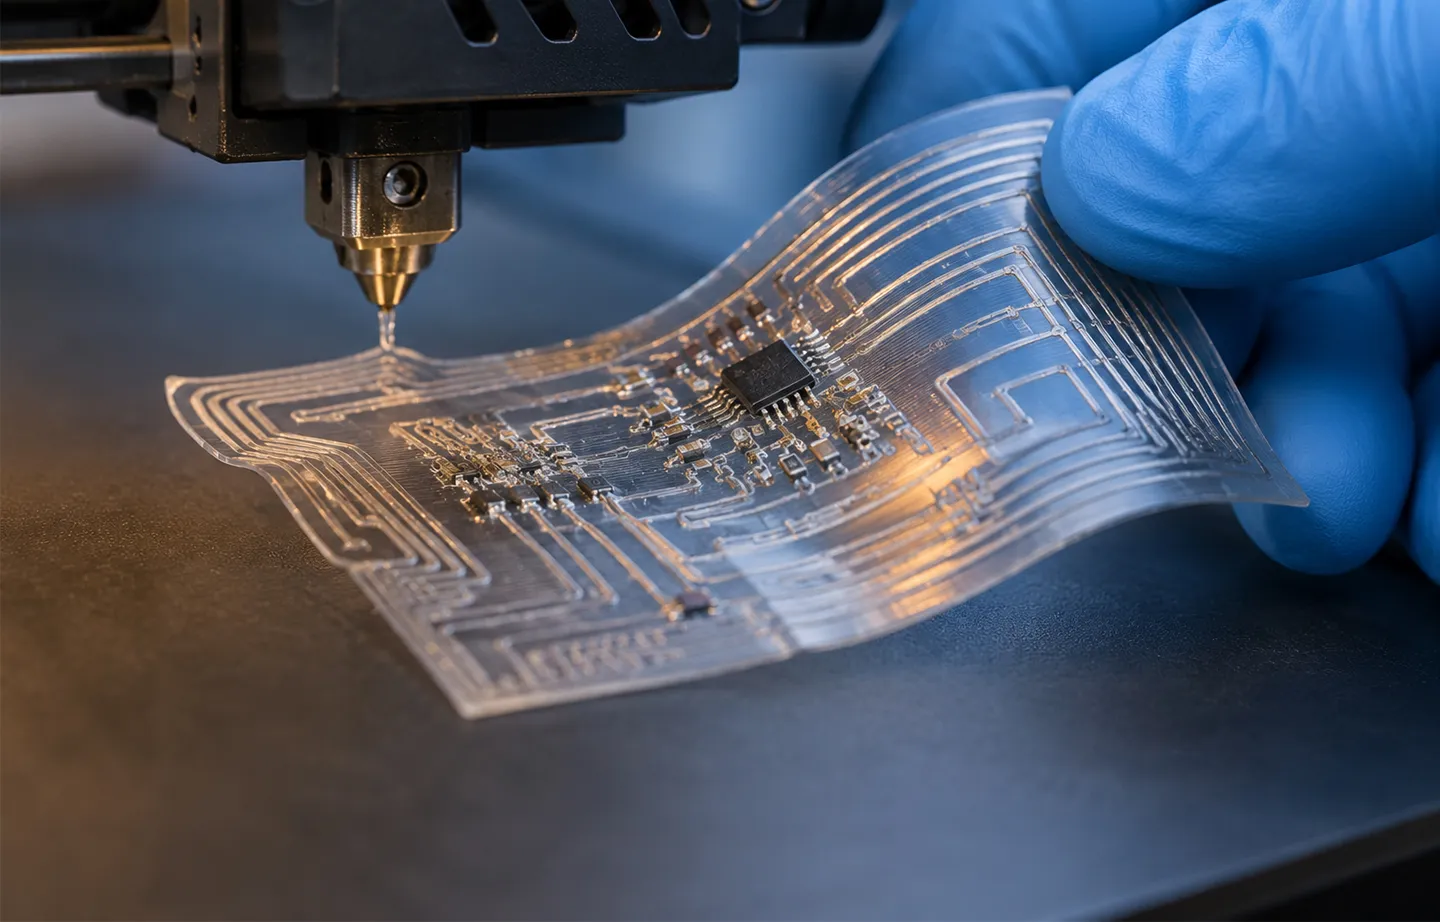
I muscoli artificiali rappresentano una nuova classe di tecnologia di attuazione morbida progettata per replicare i comportamenti di contrazione ed estensione dei muscoli biologici. Convertendo efficientemente fonti energetiche elettriche, pneumatiche o di altro tipo in movimento meccanico, fungono da fonte di alimentazione primaria per robot bio-ispirati e sistemi intelligenti di nuova generazione. Sfruttando la stampa 3D di materiali morbidi e architetture strutturali ottimizzate, i muscoli artificiali raggiungono tempi di risposta rapidi e un controllo di precisione, supportando al contempo un'attuazione coordinata a più DOF (gradi di libertà).
Attraverso l'integrazione di rilevamento flessibile e controllo intelligente, i muscoli artificiali si stanno evolvendo da attuatori autonomi a sistemi unificati di "percezione-attuazione-controllo", dotando i robot di mobilità realistica e superiore adattabilità ambientale. Rispetto ai tradizionali azionamenti rigidi, i muscoli artificiali offrono i notevoli vantaggi della conformità intrinseca e di un elevato rapporto potenza-peso, consentendo un movimento continuo e fluido in ambienti complessi. Questo paradigma a struttura morbida garantisce sicurezza e affidabilità durante la collaborazione uomo-robot o la manipolazione di oggetti fragili, rendendolo una tecnologia fondamentale per il progresso dell'automazione flessibile.
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية